Programowanie robotów LEGO Mindstorms: silniki, czujniki i diagnostyka
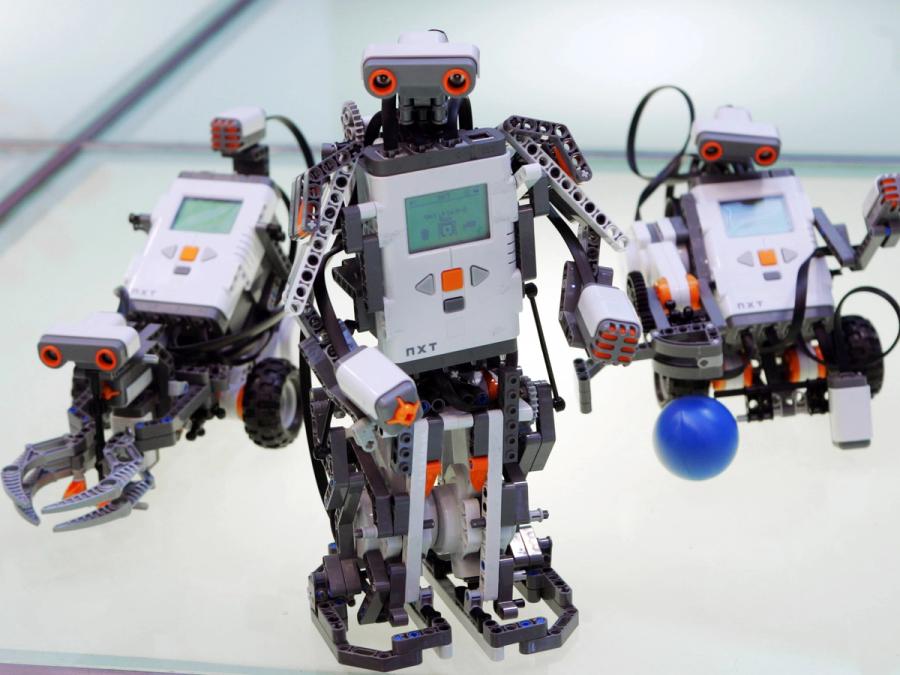
Robotyka LEGO Mindstorms łączy kreatywne konstruowanie z nauką logicznego myślenia i podstaw inżynierii. Zestawy pozwalają budować autonomiczne maszyny, rozwijać projekty oraz analizować ich działanie najczęściej. Artykuł „Programowanie robotów LEGO Mindstorms: silniki, czujniki i diagnostyka” przedstawia najważniejsze zagadnienia potrzebne do świadomego tworzenia, uruchamiania i udoskonalania konstrukcji.
Programowanie robotów LEGO Mindstorms: silniki, czujniki i diagnostyka opiera się na sterowaniu napędami, odczytywaniu danych pomiarowych oraz analizie zachowania konstrukcji. Silniki należy konfigurować z uwzględnieniem prędkości, kierunku, liczby obrotów i sprzężenia zwrotnego z enkodera, a czujniki odpowiednio skalibrować.
Diagnostyka polega na rozdzieleniu problemu mechanicznego, elektrycznego i programowego. Takie podejście daje efekt podobnie jak w projektach edukacyjnych z EV3i w bardziej złożonych konstrukcjach wykorzystujących środowisko LEGO Mindstorms oraz języki tekstowe, między innymi Python. Wyjątkowe rezultaty daje budowanie programu z małych, testowalnych bloków: osobno daje efekt napęd, pomiar odległości, reakcję na przycisk i komunikację między modułami. Za pomocą tego łatwiej ustalić, czy robot skręca z powodu błędnej wartości w algorytmie, nierównej pracy kół, czy zakłóceń odczytu.
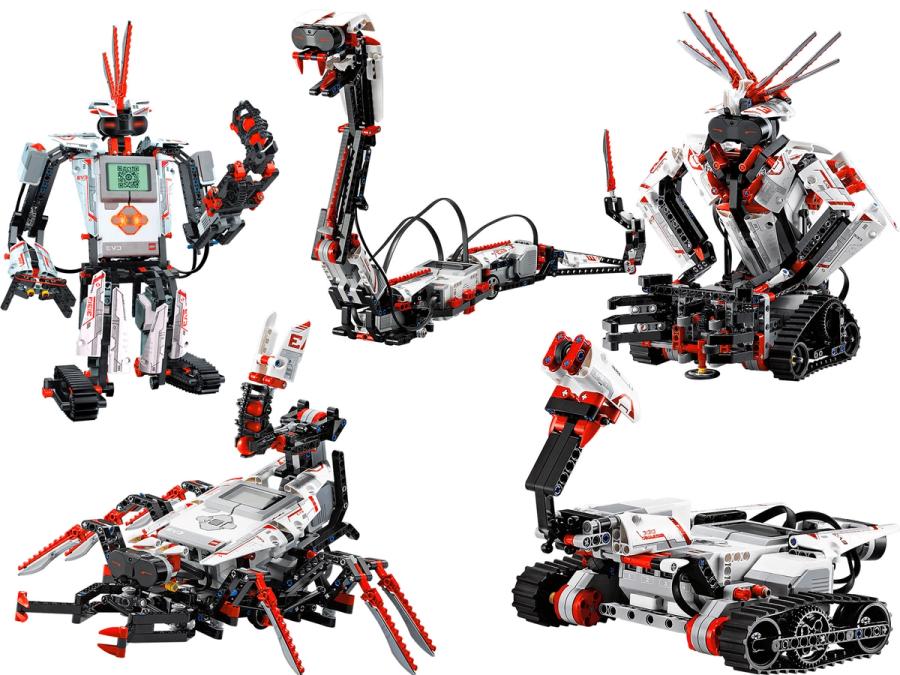
Sterowanie napędem i interpretacja pomiarów
Silniki podłączone do portów wyjściowych powinny mieć jasno określone role. W pojeździe różnicowym jeden napęd obsługuje lewe koło, drugi prawe, dlatego skręt uzyskuje się przez zmianę ich prędkości lub kierunku.
Bloki ruchu mogą korzystać z czasu, dystansu, liczby obrotów albo stopni obrotu. Sterowanie oparte na enkoderze jest dokładniejsze niż opóźnienie czasowe, ponieważ uwzględnia rzeczywistą pracę osi. Przy jeździe po linii czujnik koloru dostarcza natężenia odbitego światła, a algorytm koryguje różnicę między wartością zmierzoną i zadaną. Czujnik ultradźwiękowy mierzy odległość do przeszkody, lecz jego wskazania mogą być niestabilne przy pochyłych, miękkich lub niecyklicznych powierzchniach. Żyroskop pozwala kontrolować kąt obrotu, ale wymaga zerowania i stabilnego zamocowania.
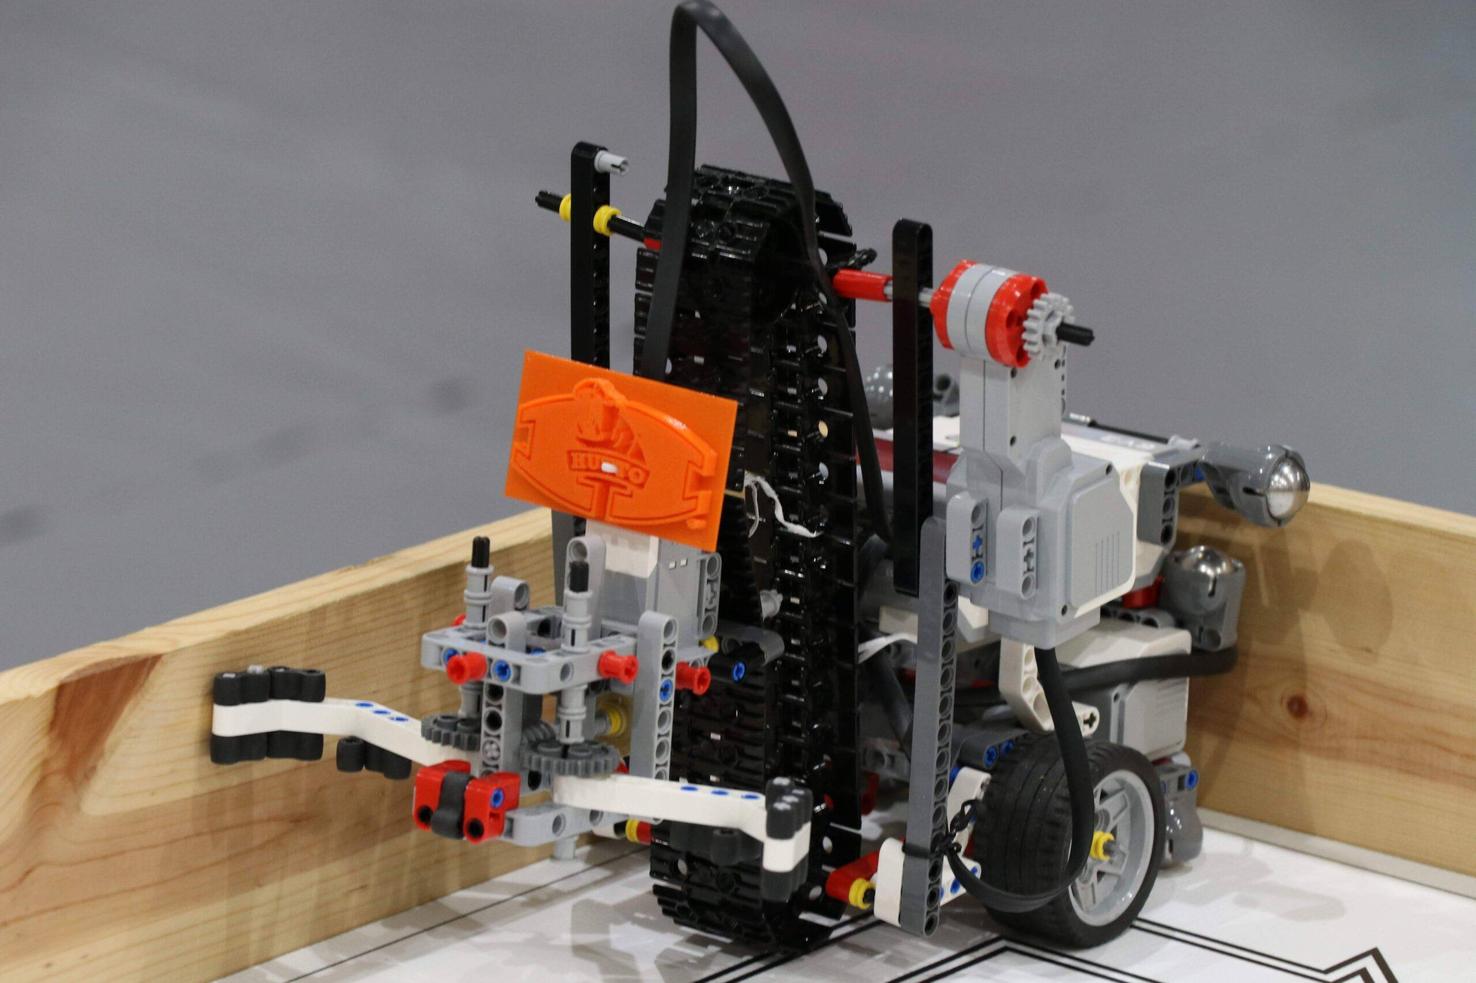
Diagnostyka błędów w konstrukcji
Systematyczna diagnostyka obejmuje sześć kontroli:
- Sprawdzenie numerów portów i zgodności połączeń z konfiguracją programu.
- Test każdego silnika osobno przy małej mocy oraz obserwacja kierunku obrotu.
- Porównanie wskazań enkoderów, aby wykryć różnicę prędkości kół.
- Odczyt surowych danych czujnika przed zastosowaniem progów i warunków.
- Kalibracja czujnika koloru, żyroskopu lub ultradźwięków w rzeczywistym otoczeniu.
- Rejestracja wartości w czasie w celu wykrycia opóźnień, skoków i utraty odczytu.
Jeśli robot wykonuje obrót zbyt wcześnie, należy sprawdzić próg czujnika, lecz także kolejność instrukcji, typ porównania i czas reakcji pętli. Gdy silnik pracuje nierówno, przyczyną może być przeciążona przekładnia, luźne mocowanie, tarcie albo zbyt wysoka moc. Diagnostyczny program powinien wyświetlać wartości pomiarowe na ekranie kostki lub w konsoli, ponieważ obserwacja samego ruchu nie ujawnia źródła problemu. W projektach wykorzystujących regulator PID korekty trzeba stroić stopniowo: nadmierne wzmocnienie powoduje oscylacje, a zbyt małe – ospałą reakcję robota.
Logika sterowania silnikami i czujnikami
Program robota LEGO Mindstorms łączy polecenia dla silników z odczytami czujników oraz instrukcjami warunkowymi. Silnik może pracować przez określony czas, liczbę obrotów, kąt albo do chwili spełnienia warunku odczytanego przez czujnik.
Najbardziej przewidywalne programy rozdzielają sterowanie napędem, odczyt danych i podejmowanie decyzji.
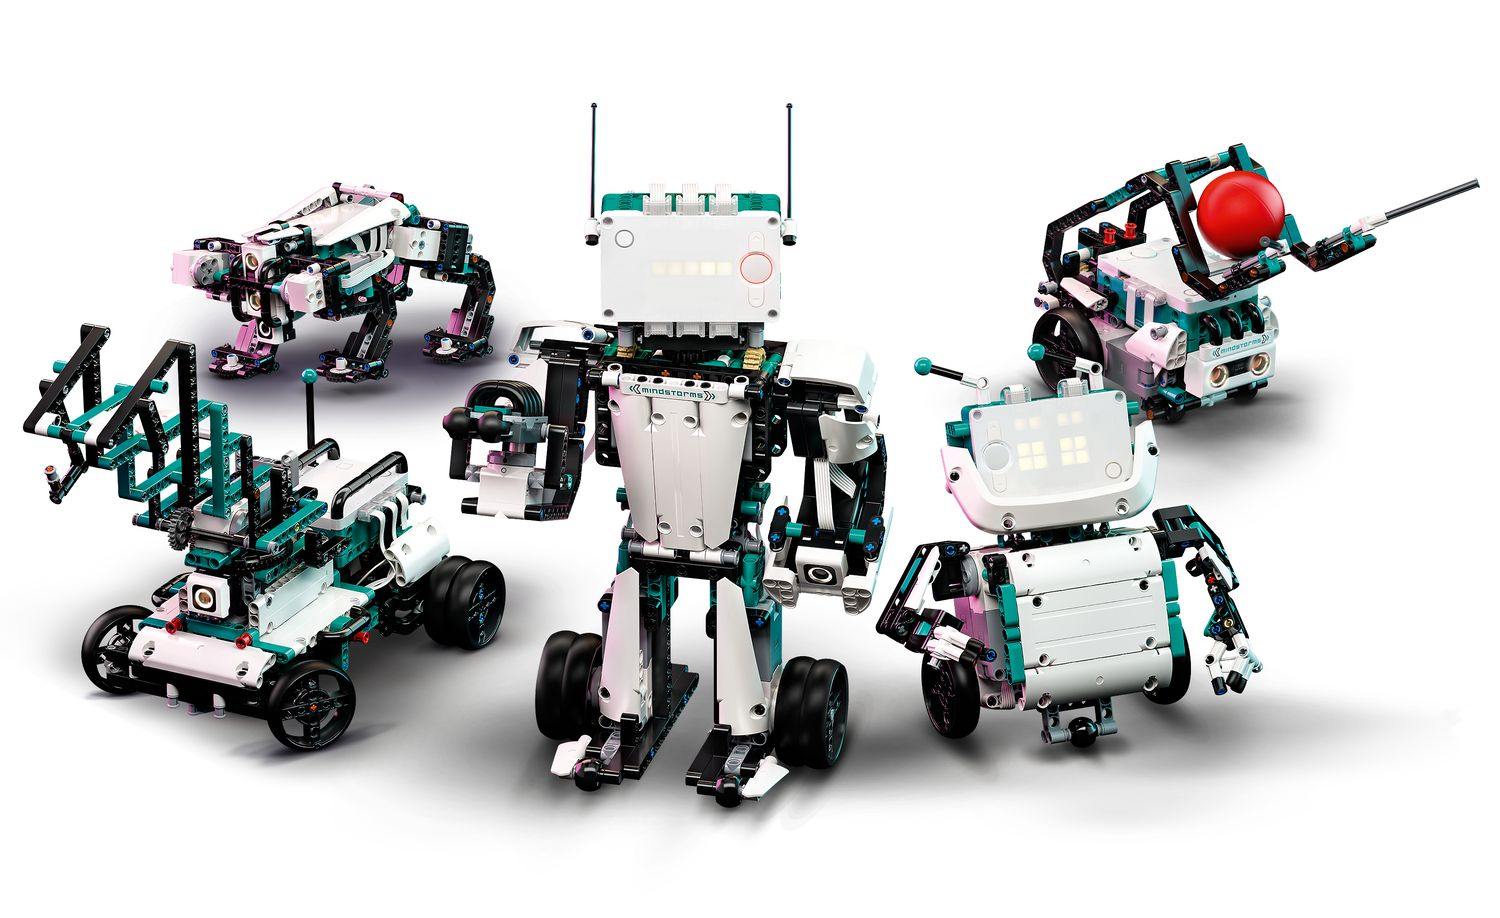
Dla robota dwukołowego silniki należy sterować jako parą, ustawiając tę samą prędkość i kierunek. Do jazdy po prostej przydatne jest polecenie ruchu zsynchronizowanego, jednak skręt może polegać na zmniejszeniu mocy jednego silnika lub zatrzymaniu go. W środowisku blokowym stosuje się bloki ruchu, pętli i preferencje; w Pythonie analogiczną funkcję pełnią instrukcje `while`, `if` oraz funkcje sterujące portami. Czujnik koloru zwraca między innymi nazwę barwy, natężenie odbitego światła lub światło otoczenia. Czujnik odległości przekazuje dystans, najczęściej w centymetrach, a czujnik dotyku sygnał naciśnięcia.
Program powinien reagować na konkretną wartość, na przykład: jedź, gdy odległość przekracza 20 cm, i zatrzymaj się, gdy spadnie do 20 cm lub mniej.
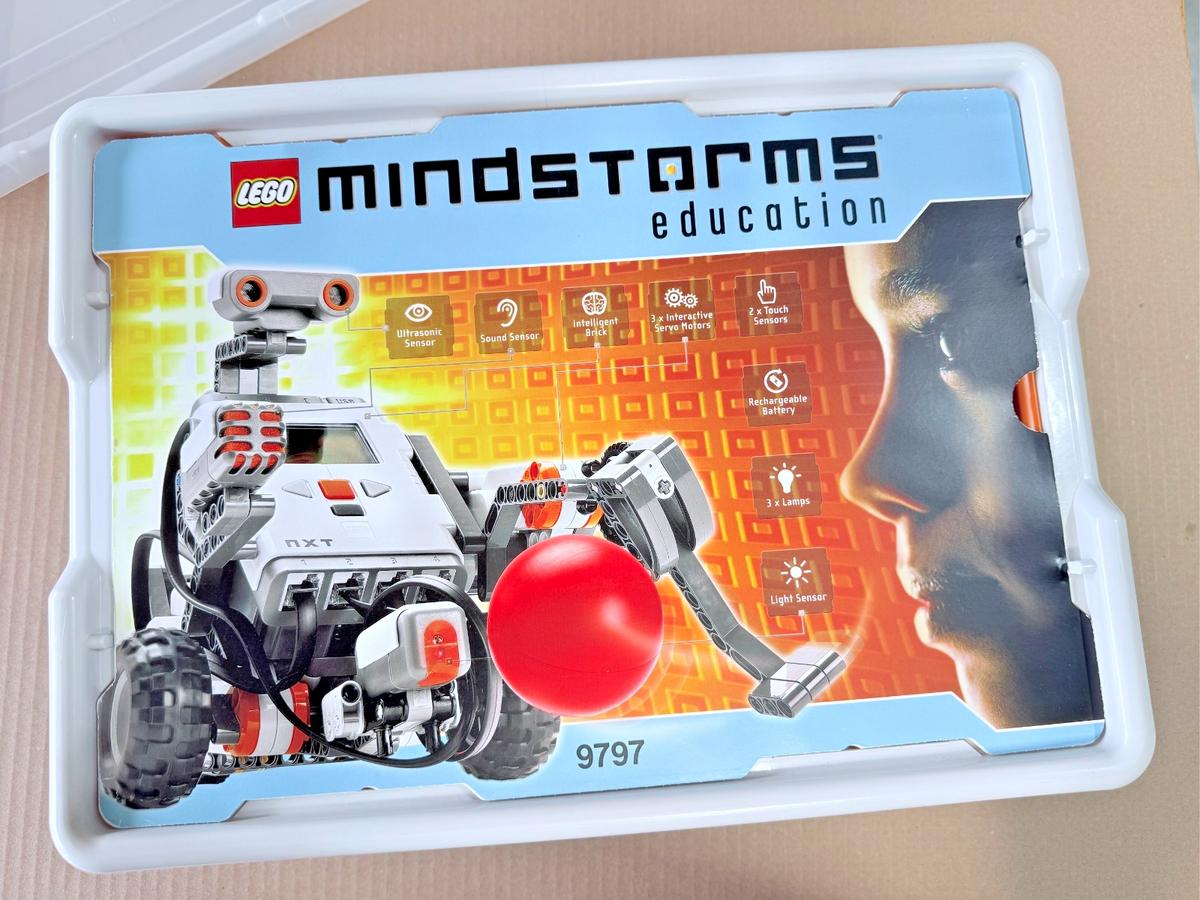
Jak ustawiać progi w instrukcjach warunkowych?
Jak łączyć parę czujników w jednym programie?
Warunki można zagnieżdżać albo łączyć operatorami logicznymi.
Robot może jechać, gdy czujnik dotyku nie jest naciśnięty i odległość od przeszkody przekracza 25 cm. Po wykryciu czarnej linii czujnik koloru zmienia decyzję na skręt, a po wykryciu czerwonej – zatrzymuje silniki i kończy program. Taka struktura upraszcza obsługę różnych scenariuszy. Diagnostyka napędu i czujników powinna rozdzielać błędy mechaniczne, elektryczne oraz programowe, zanim zmienisz parametry sterowania.
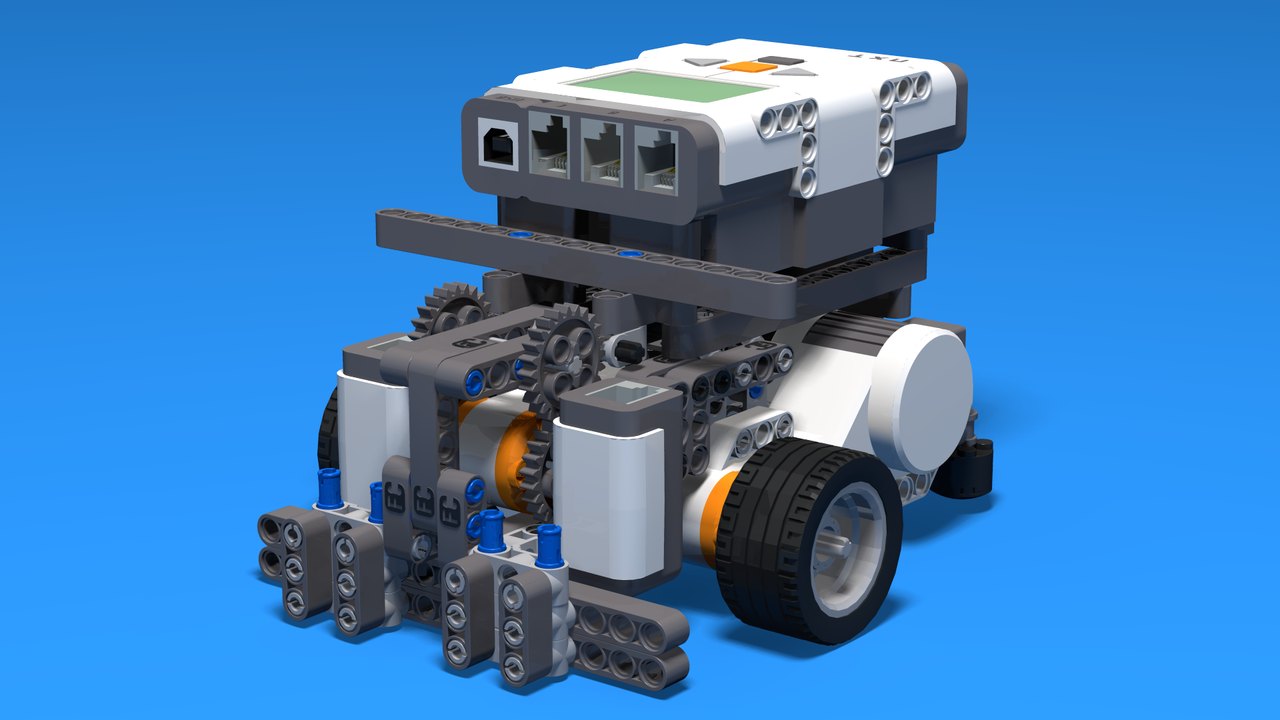
Testy referencyjne napędu i kalibracja czujników LEGO Mindstorms
Najpierw sprawdź zasilanie, przewody, porty oraz swobodę ruchu kół, a dopiero potem analizuj program.
Diagnostyka napędu polega na porównaniu zadanej mocy, kierunku obrotu i odczytów enkoderów z rzeczywistym zachowaniem silników. Kalibracja ustanawia wartości odniesienia, jednak diagnostyka potwierdza poprawność działania całego układu.
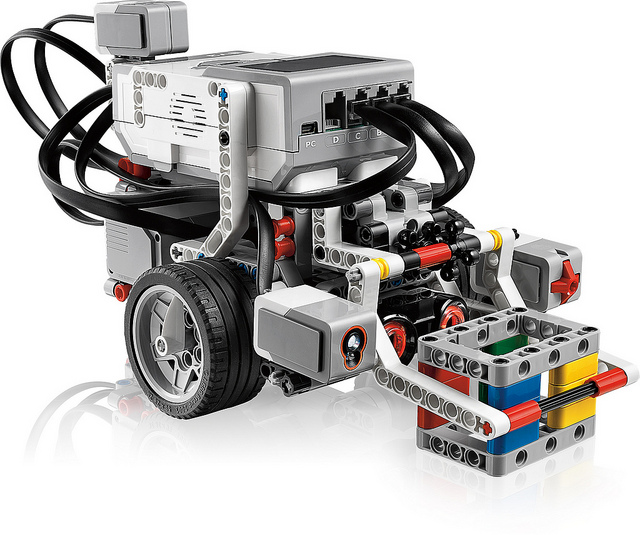
- Uruchom każdy silnik osobno przy kilku poziomach mocy i porównaj czas oraz liczbę obrotów.
- Odczytaj czujniki w stałych warunkach, zapisując wartości surowe przed rozpoczęciem programu.
- Powtórz pomiar po zmianie baterii, przewodu lub portu, aby odizolować źródło usterki.
| Element | Test | Nieprawidłowy wynik | Działanie |
|---|---|---|---|
| Silnik | Obrót bez obciążenia | Różna prędkość | Sprawdź przekładnię i enkoder |
| Żyroskop | Odczyt nieruchomego robota | Dryf kąta | Wykonaj zerowanie |
| Kolor | Czarna i biała próbka | Brak rozdzielenia wartości | Ustal nowe progi |
| Ultradźwiękowy | Znana odległość | Stały błąd pomiaru | Oczyść sensor i sprawdź ustawienie |
Czujnik koloru kalibruje się na rzeczywistej powierzchni, przy niezmiennym oświetleniu i wysokości.
Żyroskop należy zerować po unieruchomieniu konstrukcji, a czujnik dotyku testować pod kątem odbicia przycisku i poprawnej rejestracji zdarzenia. Gdy robot LEGO Mindstorms zbacza z trasy, najczęściej nie wynika to z jednego błędu programu, lecz z nierównej pracy całego układu jezdnego. Napędy różnicowe wymagają, aby oba koła obracały się z podobną prędkością. Nawet niewielka różnica powoduje stały skręt: koło o mniejszej średnicy lub słabszej przyczepności pokonuje krótszy dystans, więc konstrukcja odchyla się w jedną stronę.
Znaczenie ma także geometria podwozia.
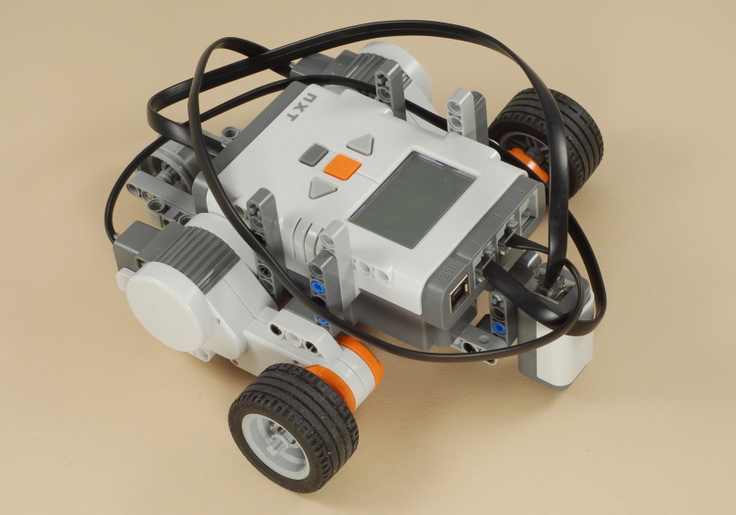
Dlaczego robot LEGO Mindstorms zbacza z trasy mimo poprawnej konstrukcji?
Najczęstszą przyczyną jest rozbieżność między założonym a rzeczywistym ruchem kół. Koła ślizgają się w czasie ruszania, przewody lub elementy konstrukcji ocierają o podłoże, a środek ciężkości znajduje się poza osią napędu. Na zakrętach problem pogłębia zbyt gwałtowna zmiana kierunku albo opóźniona reakcja układu na położenie robota względem trasy.
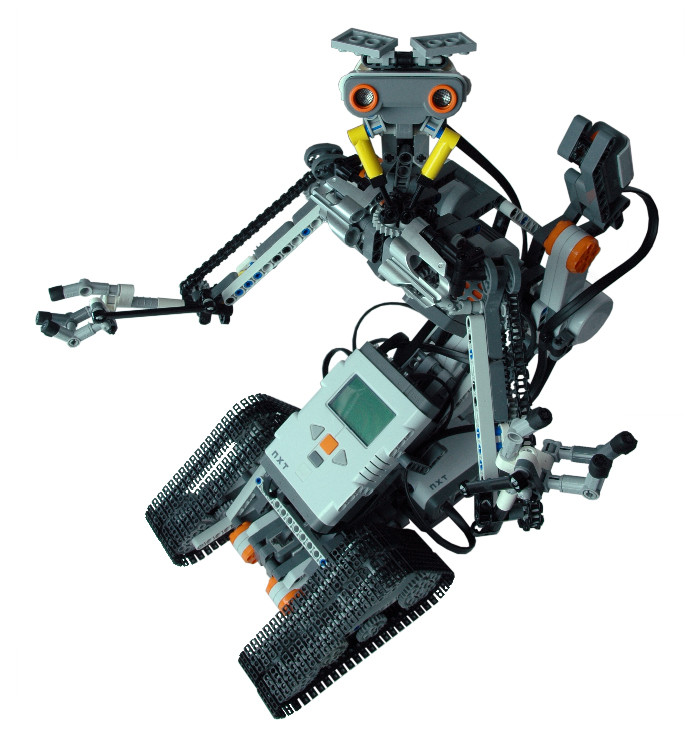
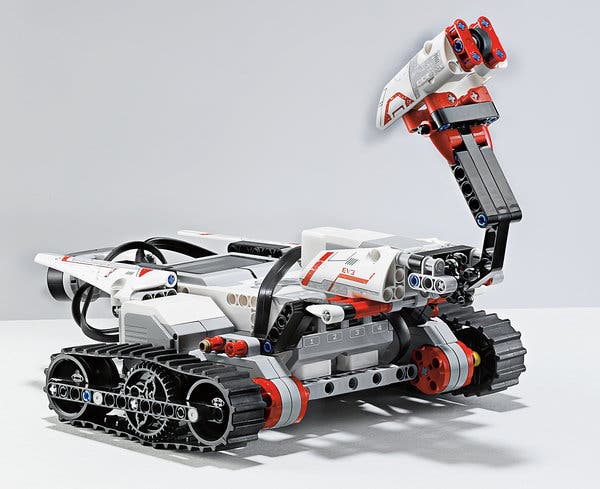
Jeśli odchylenie pojawia się dopiero po kilku sekundach, prawdopodobna jest kumulacja małego błędu prędkości.
Gdy robot LEGO Mindstorms zbacza z trasy natychmiast, należy podejrzewać geometrię podwozia, różne koła lub niesymetryczne tarcie. Znaczenie ma także nawierzchnia: kurz, nierówności i łączenia mat potrafią zmienić przyczepność jednego koła.